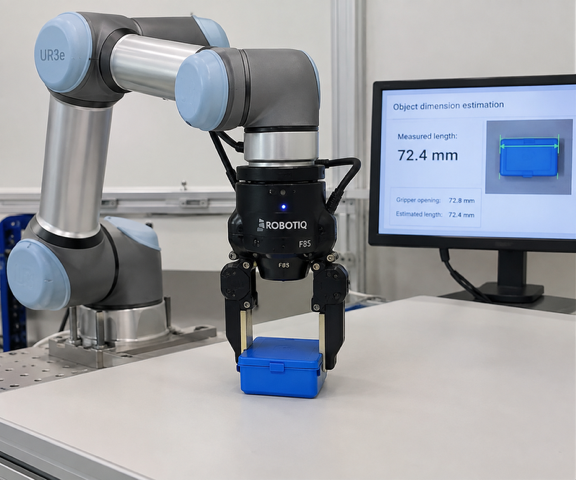
Projekt RoboMeasure - robotsko prijemalo kot senzor
Ali lahko robot izmeri predmet zgolj s tem, da ga prime?
Robotsko prijemalo navadno le prijema. V projektu RoboMeasure na Poslovno-tehniški fakulteti Univerze v Novi Gorici ga želimo spremeniti v merilni instrument. Namesto kamer, laserskih skenerjev in drugih zunanjih senzorjev bo robot podatke o predmetu pridobil z neposrednim fizičnim stikom. Gre za pristop, ki ga v sodobni robotiki imenujemo aktivno zaznavanje (active sensing).
Projektna skupina bo z industrijskim kolaborativnim robotom Universal Robots UR3e in prijemalom Robotiq 2F-85 razvila metodo za ocenjevanje dimenzij vzorčnih predmetov. Metoda bo temeljila na odprtosti prijemala, položaju prstov in stika, sili prijemanja ter gibanju prijemala. Meritve bo skupina analizirala v Pythonu in Jupyter Notebooks, jih primerjala z referenčnimi meritvami s kljunastim merilom ter določila merilno napako in merilno negotovost v skladu z meroslovnimi standardi. Merilno mesto bo zasnovano in prikazano v programih SolidWorks in RoboDK.
Projekt bo potekal od decembra 2026 do junija 2027. Rezultati bodo predstavljeni v tehničnem poročilu in so lahko osnova za konferenčni prispevek, na primer na konferenci IEEE ERK ali v okviru zavezništva ACROSS European University Alliance.